ロボットケーブルは、多くの人が思うような壊れ方をめったにしません。外側から擦り切れることも、何かに切断されることも、実は多くありません。想定されていない動きによって内側から壊れるのです。そして最初の症状が「きれいな断線」であることは、ほとんどありません。
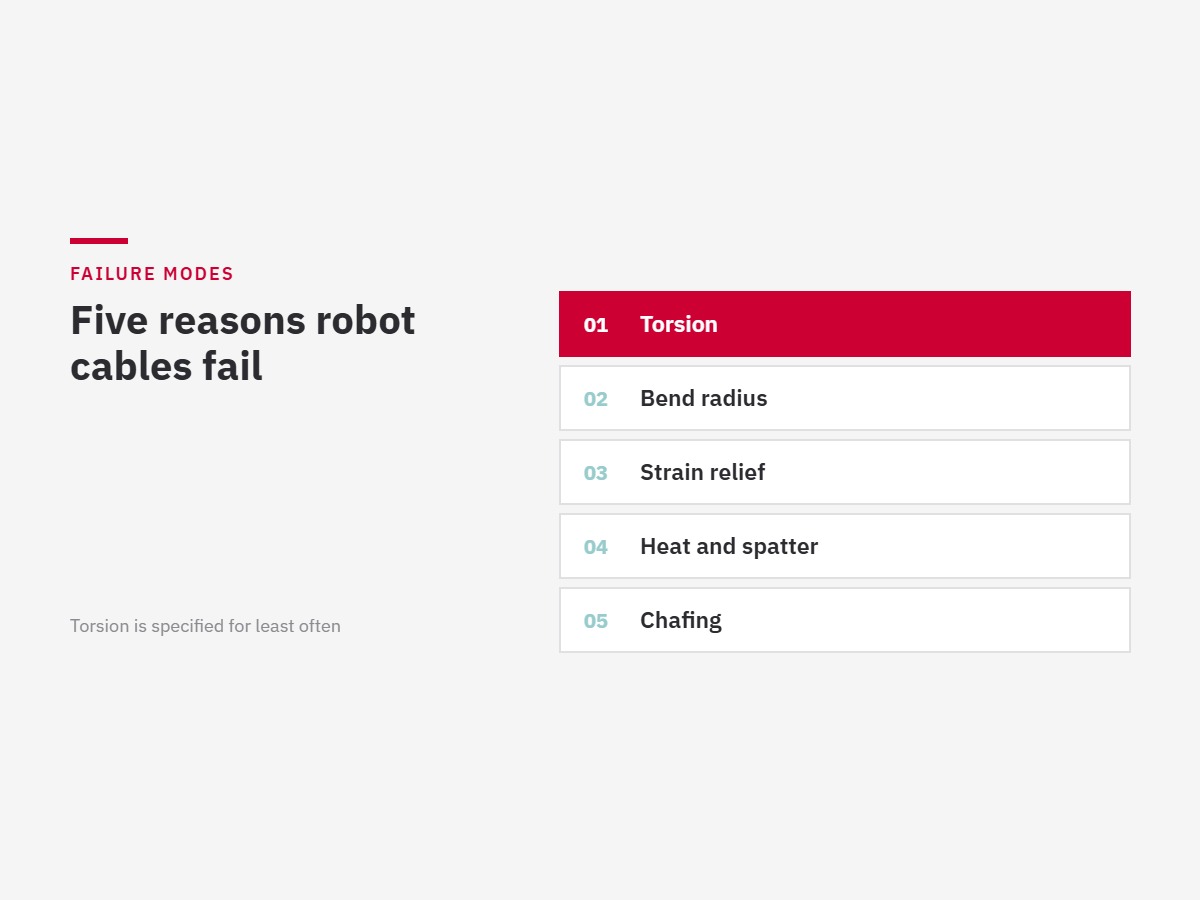
知っておくべき5つの原因
1. 曲げではなく、ねじり
これが最大の原因です。ロボットの手首は回転します。単純に曲がるのではありません。数百万回の曲げサイクルに耐える定格の導体でも、繰り返しのねじりの下では数か月で破断することがあります。ねじりは一点ではなく、全長にわたって素線同士を擦り合わせるからです。ロボット用途のケーブルはねじりについて別途仕様が定められています — Beckerのモーションケーブルは1メートルあたり±180°、一部は±360°の定格です。ねじり定格のないケーブルとは、そのケーブルを最も高い確率で殺す要因について試験されていないケーブルだ、ということです。
2. 経路のどこかで守られていない曲げ半径
ケーブルが定格寿命に達するのは、最小曲げ半径以上で使われている場合だけです。サイクル中のどこか一点で半径がそれより小さくなれば定格は無効になります。そしてその一点は静止状態では見えないことが多く、最大リーチや特定の手首姿勢で現れます。ルーティングを現場の目視ではなくシミュレーションで検証するのは、このためです。
3. 芯線ごとではなく束ごと掴むストレインリリーフ
1つのクランプリングで束全体を締め付けると、中の芯線は動きに合わせて少しずつ移動します。数か月かけてクランプに向かって進み、ストレインリリーフの位置で破断します — つねに同じ場所で。それが見分けるサインです。芯線径ごとに合わせたクランプリングを使えば防げます。
4. 熱とスパッタ
シース材は導体より早く劣化します。輻射熱はシース全体を硬化させ、最初にきつい半径のところで割れます。スパッタは特定の点を破壊します。どちらもケーブルの問題ではなく保護の問題です — 高温・スパッタ環境をご覧ください。
5. ロボットや治具との擦れ
定められた位置で固定されていないパッケージは、必ずどこか擦る相手を見つけます。これは点検で一目で分かる唯一の故障モードです。だからこそ、実際には上の4つが原因の故障まで、これのせいにされがちです。
ラインを止める前に、故障はどう見えるか
- 再起動で消える断続的な信号・フィードバックエラー — たいていは素線の一部が破断し、ときどき接触している状態
- 特定の手首姿勢でだけ出る位置・エンコーダ異常
- 他に原因のない、原因不明のサイクル異常のゆるやかな増加
- 明確な漏れではなく、継手のにじみ
- 特定の箇所だけ硬化・変色したシース
高くつくのは断続的な異常です。誰かがケーブルを見るより先に、コントローラやロボットの側が疑われ続けるからです。
防ぐには
- 回転するすべての軸で、曲げだけでなくねじりで仕様を決める
- 製作前にルーティングをシミュレーションで検証する。最大リーチも含めて
- 芯線ごとに、その径で固定する
- 熱とスパッタが実際に当たる場所を、交換可能な消耗部品で保護する
- 計画的に点検し、記録を残す — 保全チェックリストをご覧ください
関連記事
ドレスパックとは何か · ルーティングの原則 · 寿命 · ケーブル起因のダウンタイムのコスト · 交換・レトロフィット